
Baustellen verändern die gewohnte Verkehrsumgebung: Fahrspuren werden verlegt, Markierungen ändern sich, Verkehrsführungen weichen vom Normalfall ab. Für autonome Fahrzeuge stellt sich damit eine entscheidende Frage: Erkennt das System zuverlässig, wenn es den Bereich verlässt, für den es ausgelegt wurde?
Mit dieser Fragestellung beschäftigen sich Ramakrishnan Subramanian und Kiran Bhaskar Sajikumar, wissenschaftliche Mitarbeiter der Arbeitsgruppe Intelligente Systeme unter der Leitung von Prof. Dr. Ulrich Büker. Gemeinsam untersuchen sie, wie das Verlassen der sogenannten Operational Design Domain (ODD) in Baustellenszenarien erkannt und das damit verbundene Risiko bewertet werden kann.
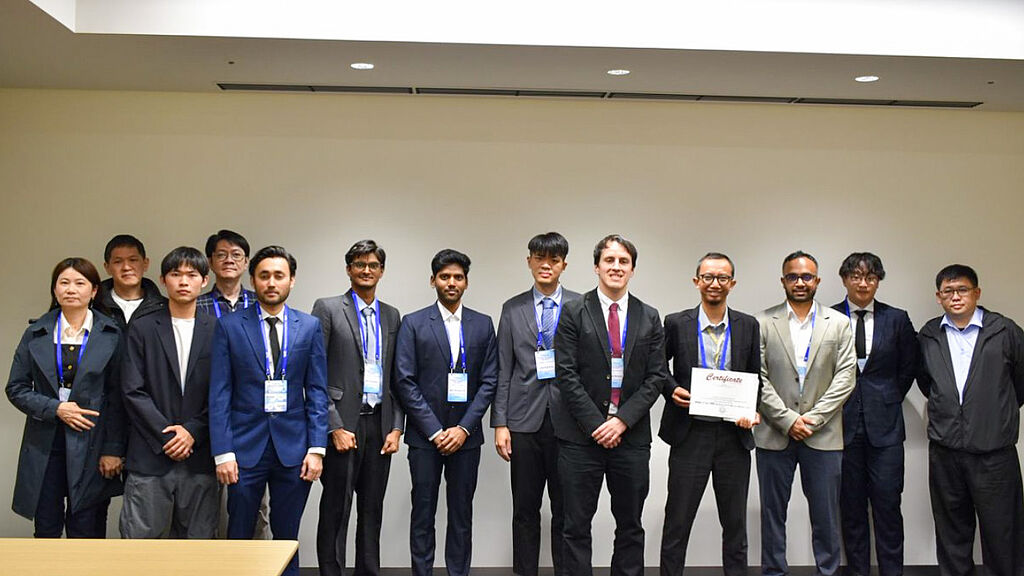
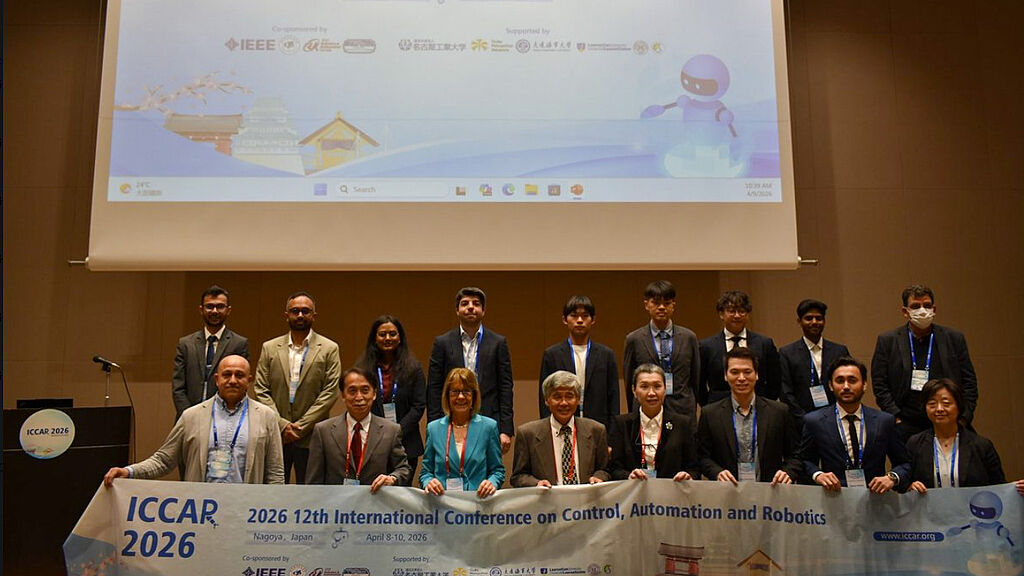
Die Ergebnisse präsentierte Ramakrishnan Subramanian auf der 12th International Conference on Control, Automation, and Robotics (ICCAR 2026) in Nagoya, Japan. Die IEEE-Konferenz brachte internationale Forschende aus den Bereichen Regelungstechnik, Automatisierung, Robotik und autonome Systeme zusammen.
Wenn die vorgesehene Betriebsumgebung nicht mehr passt
Die Operational Design Domain beschreibt die Bedingungen, unter denen ein automatisiertes Fahrsystem eingesetzt werden soll. Dazu gehören beispielsweise bestimmte Straßen-, Verkehrs- oder Umgebungsbedingungen. Verändern sich diese so stark, dass sie außerhalb des festgelegten Betriebsbereichs liegen, muss das System diesen Übergang zuverlässig erkennen.
Genau hier setzt der Beitrag „Operational Design Domain Exit Detection and Risk Assessment for Roadworks Scenarios in Autonomous Vehicles“ von Ramakrishnan Subramanian, Kiran Bhaskar Sajikumar und Prof. Dr. Ulrich Büker an. Im Mittelpunkt stehen zwei miteinander verbundene Aufgaben: das Erkennen eines ODD-Austritts in Baustellensituationen und die Bewertung des daraus entstehenden Risikos.
Ramakrishnan Subramanian stellte die Arbeit im Rahmen eines Vortrags auf der ICCAR vor. Der vollständige Beitrag ist über IEEE Xplore verfügbar: https://ieeexplore.ieee.org/document/11549642
Neue Perspektiven auf autonome Systeme
Die ICCAR bot Ramakrishnan Subramanian zugleich die Möglichkeit, die inIT-Forschung mit Forschenden aus unterschiedlichen Teilen der Welt zu diskutieren. Besonders die starke Beteiligung aus ost- und südostasiatischen Ländern gab ihm Einblicke in aktuelle Forschungsarbeiten und Ansätze im Bereich Robotik und autonome Systeme, die ihm im europäischen Forschungsumfeld seltener begegnen.
„Besonders spannend war für mich, Forschungsansätze kennenzulernen, denen ich in unserem europäischen Umfeld seltener begegne. Gleichzeitig war das internationale Feedback auf unsere eigene Arbeit sehr wertvoll und hat mir neue Impulse für meine weitere Forschung gegeben“, sagt Ramakrishnan Subramanian.
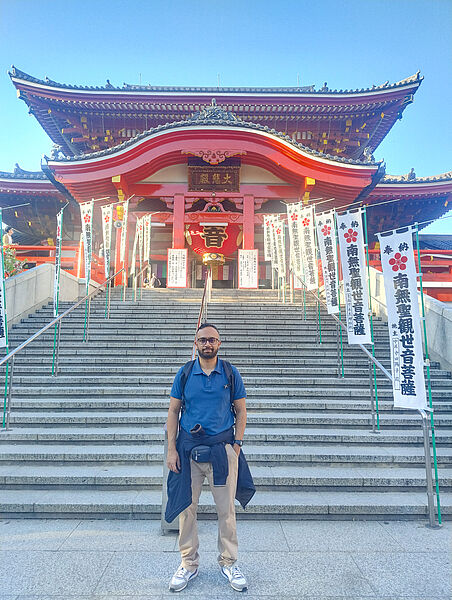
Neben der Konferenz bot die Reise nach Japan Ramakrishnan Subramanian auch die Gelegenheit, die japanische Kultur kennenzulernen und Eindrücke jenseits des wissenschaftlichen Umfelds zu sammeln. Dieser kulturelle Austausch machte den Aufenthalt für ihn zusätzlich besonders bereichernd.
Autorin: Mona Marie Brinkmann