
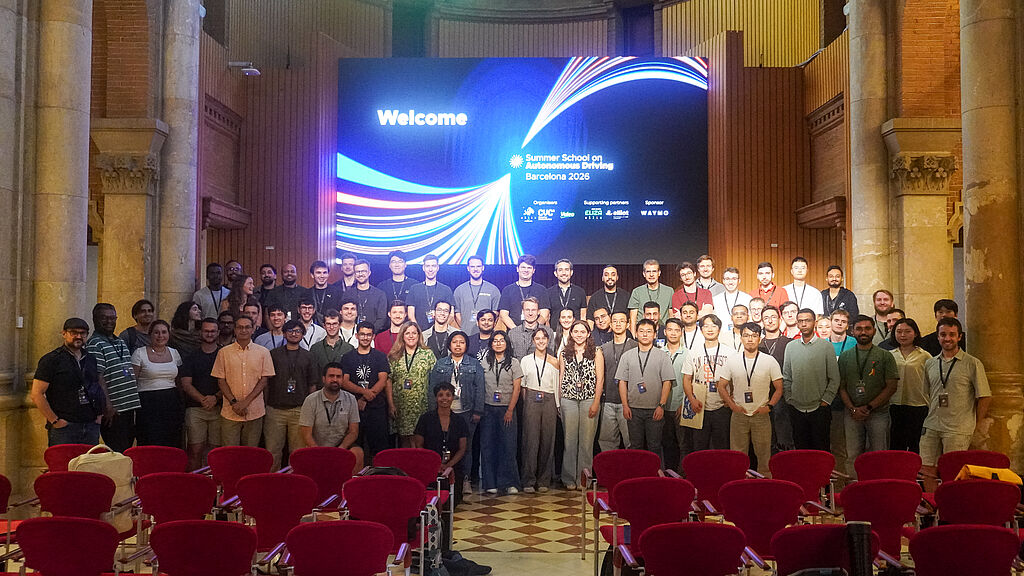
Die ELLIS Summer School on Autonomous Driving brachte in Barcelona Forschende, Promovierende sowie Fachleute aus der Industrie zusammen, die sich mit aktuellen und zukünftigen Entwicklungen im autonomen Fahren beschäftigen. Organisiert wurde die Summer School vom Computer Vision Center, der ELLIS Unit Barcelona und Valeo. Insgesamt nahmen rund 70 Personen teil.
Zu den Teilnehmenden gehörte Ramakrishnan Subramanian, wissenschaftlicher Mitarbeiter am inIT. In der Arbeitsgruppe Intelligente Systeme unter der Leitung von Prof. Dr. Ulrich Büker forscht er im Rahmen seiner Promotion zum Monitoring der Operational Design Domain für autonome Fahrzeuge.
ODD-Monitoring für autonome Fahrzeuge
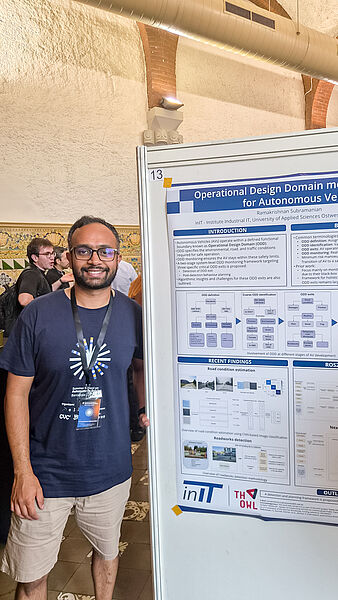
Bei einer Poster Session stellte Ramakrishnan Subramanian seine Promotionsforschung „Operational Design Domain Monitoring System for Autonomous Vehicles“ vor und diskutierte seinen Ansatz mit Fachleuten, Forschenden und Promovierenden aus verschiedenen Ländern.
„Der Austausch und das konstruktive Feedback waren für mich besonders wertvoll und haben mir neue Perspektiven für die weitere Entwicklung meiner Promotionsforschung eröffnet“, sagt Ramakrishnan Subramanian.
Von End-to-End Driving bis World Models
Im Programm der Summer School ging es um verschiedene aktuelle Forschungsrichtungen im autonomen Fahren. Dazu gehörten unter anderem End-to-End Driving, Vision-Language Models, Vision-Language-Action-Modelle, World Models, die Aufbereitung und Kuratierung von Datensätzen sowie Fragen zu Sicherheit und Robustheit autonomer Systeme.
Zu den Vortragenden gehörten unter anderem José M. Álvarez, Director of AI Research bei NVIDIA, und Germán Ros, Director of Simulation bei NVIDIA. Holger Caesar von der TU Delft sprach über die Aufbereitung und Kuratierung von Datensätzen. Weitere Beiträge beschäftigten sich mit Vision-Language-Action-Modellen bei Bosch, World Models bei Wayve und Arbeiten im Bereich GPU-Compiler bei Google.
Ein wiederkehrendes Thema war der Übergang von klassischen modularen Architekturen hin zu stärker End-to-End-basierten Ansätzen. Diskutiert wurde dabei auch, wie neue KI-Modelle mit komplexen, seltenen und unerwarteten Verkehrssituationen umgehen können. Dazu zählen sogenannte Black-Swan-Szenarien, die für autonome Fahrzeuge weiterhin eine besondere Herausforderung darstellen.
Austausch mit der internationalen Forschung
Neben den Vorträgen und Poster Sessions nutzte Ramakrishnan Subramanian die Summer School für den Austausch mit aktuellen und ehemaligen Promovierenden. Dabei erhielt er Einblicke in unterschiedliche Forschungsfragen, Methoden und Erfahrungen.
Der Austausch zeigte auch, wie Forschungsgruppen, Hochschulen und Unternehmen weltweit an aktuellen Herausforderungen des autonomen Fahrens arbeiten. Für seine eigene Promotionsforschung nahm Ramakrishnan Subramanian insbesondere neue Perspektiven auf KI-basierte Ansätze für autonome Fahrsysteme mit.
Zudem entstanden neue internationale Kontakte und Anknüpfungspunkte für den weiteren Austausch mit der internationalen Forschungscommunity im Bereich des autonomen Fahrens.